Proyecto · European Rover Challenge
Iberus Qibina
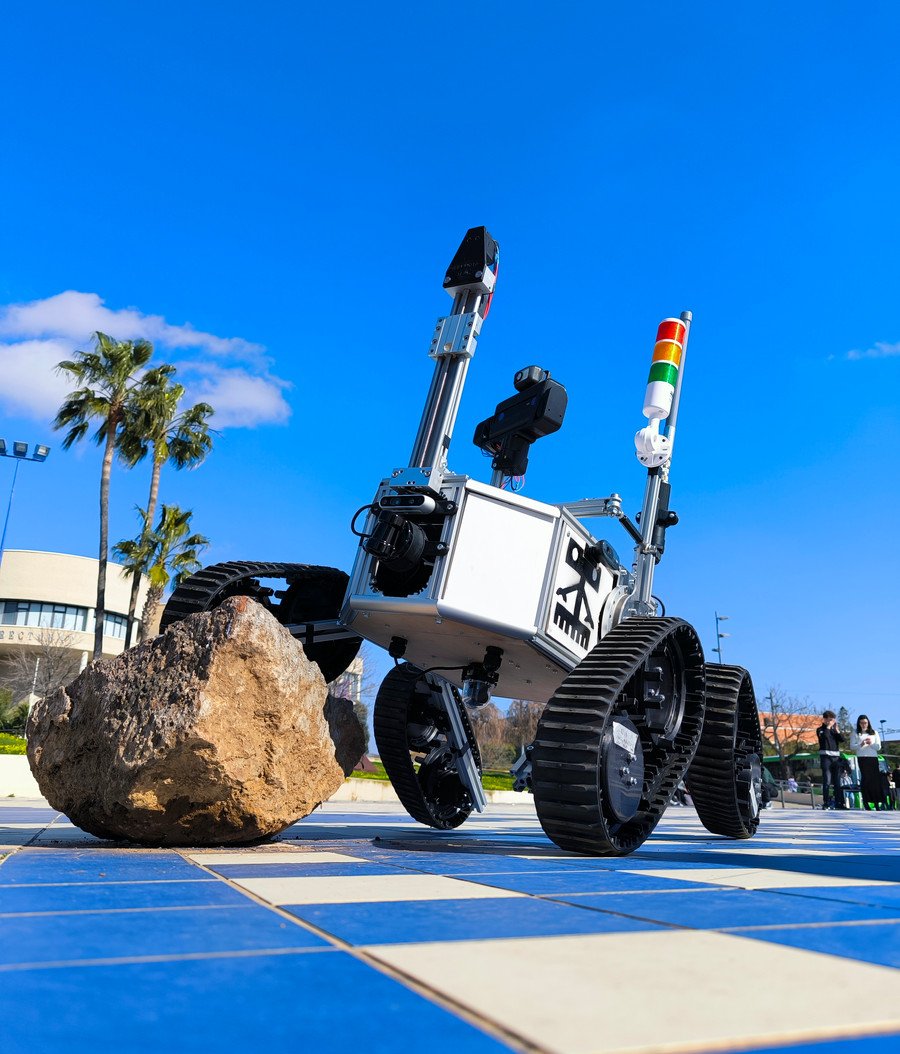
Iberus Qibina es nuestro rover de exploración planetaria, desarrollado para competir en el European Rover Challenge — una de las competiciones de robótica más prestigiosas de Europa, organizada bajo el auspicio de la Agencia Espacial Europea (ESA). El rover debe ejecutar tareas de navegación autónoma, recolección de muestras y manipulación de objetos en un entorno que simula la superficie marciana, ante jueces del sector aeroespacial y tecnológico.
El nombre
¿Por qué "Iberus Qibina"?
Iberus viene del latín y representa nuestro origen — el equipo y el proyecto nacen en la península ibérica. Qibina proviene del idioma afar, hablado en la región de Danákil (Etiopía) — uno de los entornos más extremos e inhóspitos del planeta, usado habitualmente como análogo terrestre de Marte por su geología, temperatura y hostilidad. El nombre combina de forma deliberada nuestro origen con el entorno terrestre más parecido al destino real del rover: una historia de ingeniería con sentido, lejos de los acrónimos genéricos o los nombres de dioses griegos típicos de la robótica.
Este año: profesionalización
Un cambio de mentalidad en el diseño
Para esta temporada hemos decidido dar un salto de calidad real: el tren motriz original se sustituye por motores MyActuator, mucho más robustos y profesionales que los usados hasta ahora. No es solo una mejora de componentes — es un cambio de enfoque hacia un diseño más cercano al de un producto de ingeniería real, pensado para durar y rendir de forma fiable en competición.
Cronología
Cómo hemos llegado hasta aquí
2023 — 2024
Empieza la aventura
El equipo decide competir en el European Rover Challenge, bajo el auspicio de la ESA. Organizamos el proyecto en departamentos: mecánica, electrónica, software, GUI, ciencia y dron.
Diciembre 2024
Primer prototipo
Presentamos el primer prototipo funcional ante un grupo reducido, consolidando el proyecto y abriendo la puerta a nuevas colaboraciones.
Febrero 2025
Presentación pública
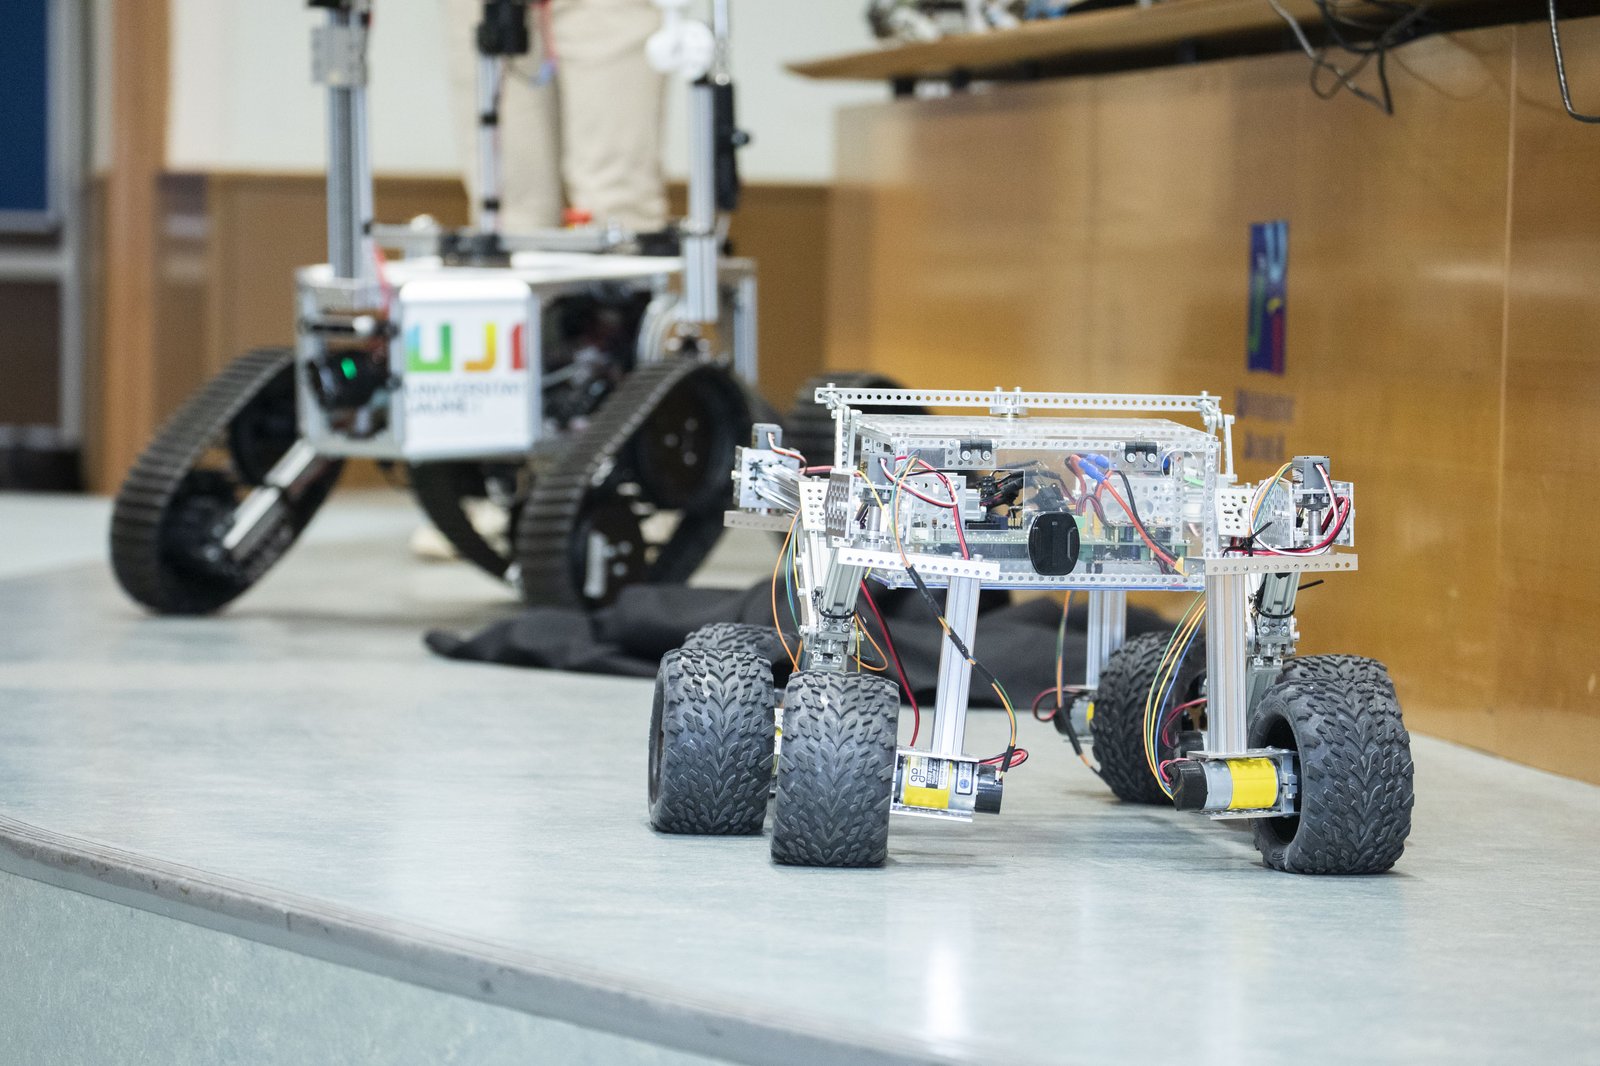
Un prototipo más completo, presentado en la sala de actos de la Universitat Jaume I ante cientos de personas y medios de comunicación, con una prueba de campo exitosa en el campus.
2025 — 2026
Iberus Qibina: profesionalización
Renombramos el rover a Iberus Qibina y encaramos un cambio de mentalidad: motores MyActuator, mucho más robustos y profesionales, sustituyen al tren motriz original. El objetivo es un robot construido con criterios de ingeniería reales, no solo de competición universitaria.
2025 — 2026
Clasificación para el ERC
Tras un proceso de selección por vídeo ante los jueces de la competición, el equipo logra plaza para el European Rover Challenge de esta temporada.